인쇄기의 샤프트리스 구동 기술: 모터, 동기화 및 속도 제어
모든 기계적 운동에는 동력원이 필요하며, 인쇄기의 구동 장치는 단순히 축을 회전시키는 것 이상을 수행해야 합니다. 일정한 속도를 유지하고, 작업자의 조작에 응답하며, 작업 변경에 따라 연속적인 속도 조정을 제공해야 합니다. 샤프트리스 구동이 등장하기 전, 신문 인쇄기는 두 세대의 전기 속도 제어를 거쳤습니다. 슬립링 AC 모터가 1970년대까지 주류를 이루었으며 이를 1세대라고 할 수 있습니다. 1970년대부터 DC 속도 제어의 발전으로 DC 구동 장치와 슬립 모터가 널리 사용되었고, 이것이 2세대입니다. 1992년 Rexroth가 인쇄기용으로 설계된 최초의 샤프트리스 구동 시스템인 SYNAX를 개발하면서 상황이 바뀌었습니다. 10년 이내에 샤프트리스 속도 제어가 신문 인쇄기에서 기존 방식을 대체했습니다.
새로운 인쇄기 개념으로서의 샤프트리스 구동
샤프트리스 전동은 인쇄기 엔지니어링에서 새로운 개념이 되었습니다. 이는 일반적인 기계적 축이 기계 배치에 부과하는 한계를 깨고, 인쇄기 개발과 제조 모두에서 새로운 설계의 여지를 열어줍니다. 이 기술은 1992년 SYNAX 시스템에서 시작되어 이후 전 세계 여러 구동 전문 업체로 확산되었습니다.
샤프트리스 구동 내부의 통신 표준
이 시스템은 분산 지능을 기반으로 하며, 국제 구동 통신 표준인 SERCOS(Serial Real time Communication System)를 따릅니다. 제어 정보는 광섬유를 통해 실시간으로 디지털 전송됩니다. 각 모터 그룹은 40개의 모터 위치를 관리할 수 있는 분산 지능 카드를 사용하며, 이 카드들은 광섬유로 연결되어 32개의 연결된 카드에서 최대 1000개의 위치를 커버하는 제어 그룹을 형성할 수 있습니다.
유닛 간 동기화 유지 방법
동기화는 지능형 디지털 주파수 변환기, AC 모터, 폐루프 피드백이 있는 32비트 디지털 인코더의 세 부분으로 이루어집니다. 인코더 시스템은 초당 4000회 모터 위치를 보정하며, 주파수 변환기는 AC 모터를 200만 단위로 스텝 구동합니다. 이더넷 인터페이스를 통한 광섬유 디지털 전송은 인쇄 품질이 요구하는 분해능과 정합 정밀도로 데이터를 전달합니다.
샤프트리스 구동이 인쇄기 제어에 제공하는 것
분산 및 모듈식 구동 설계. 다중 웹 구성은 더 작은 구동 유닛을 사용할 수 있습니다. 예를 들어 Roland 단일 원주, 이중 직경 8색 타워 인쇄기에서 구동 모터는 90kW 이상의 단일 모터에서 27kW 이하의 개별 모터로 바뀌었고, 시동 시 전력망에 가해지는 충격은 3배 이상 감소했습니다.
기계적 전동으로 인한 정합 오차가 사라집니다. 8개 인쇄 유닛이 있는 인쇄기의 공개 수치에 따르면 유닛 1과 유닛 8 사이의 변동은 유닛 1과 유닛 2 사이의 변동보다 7배 더 클 수 있는데, 이는 기계적으로 동기화된 모든 부품이 자체 공차를 가지기 때문입니다. 이 오차는 기어와 축이 연속 회전에 도달해야만 사라집니다.
준비 시간이 단축됩니다. 각 색상 유닛을 독립적으로 구동할 수 있어 여러 사람이 동시에 인쇄기를 준비할 수 있습니다. Roland 8색 타워 인쇄기는 4개의 구동 모터를 사용하고, KBA 8색 타워 인쇄기는 8개를 사용합니다.
제어가 호환 가능해집니다. 이 시스템은 국제 구동 통신 표준을 사용하므로 어떤 샤프트리스 인쇄기도 정보 전송에 대한 특허 제한을 받지 않습니다.
고장 진단이 신뢰할 수 있습니다. SERCOS를 사용하면 제조사는 표준 작동 파라미터를 시스템에 저장하고, 인쇄기에서 실시간 파라미터를 수집하여 둘을 비교해 고장을 찾을 수 있습니다.
구동 롤러의 속도 조절은 0.01%의 정확도에 도달하여 풀 롤러 속도의 정밀 제어, 안정적인 웹 주행, 균일한 장력, 다중 웹에서 일관된 절단을 가능하게 합니다.
위치 결정 정밀도는 자동 판 교체의 신뢰성을 높이고 인쇄 및 재단 레지스터의 반응 시간을 단축하여 낭비를 줄입니다.
가변 주파수 속도 제어와 삼상 모터
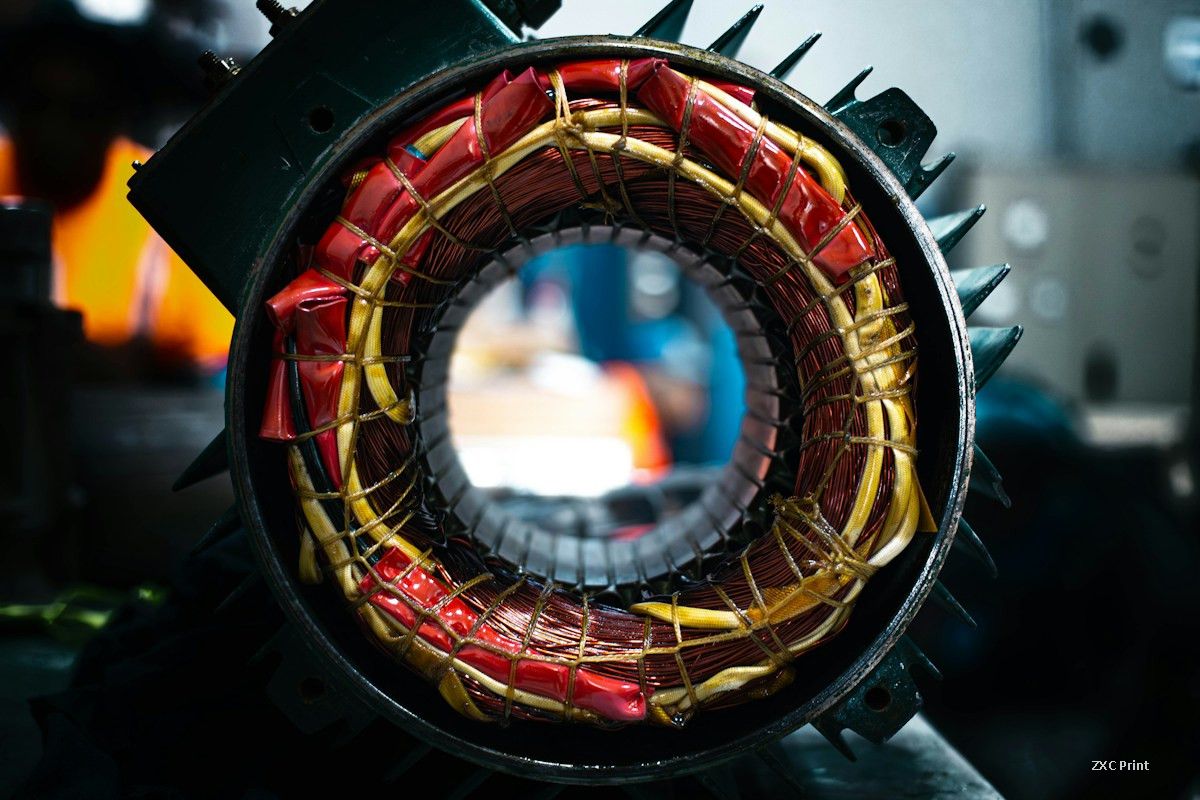
샤프트리스 인쇄기 구동은 가변 주파수 속도 제어에 밀접하게 의존합니다. 이 기술은 삼상 비동기 모터의 주요 특성과 함께 작동하며, 속도는 n = 60f/p를 따릅니다. 속도 n은 현재 주파수 f와 자극 쌍 수 p에 의해 결정되며, 자극 쌍은 모터가 제작된 후에는 변경할 수 없습니다. 따라서 모터 속도는 주파수에 비례하며, 가변 주파수 드라이브는 바로 이 관계를 사용하여 출력 속도를 설정합니다.
인쇄기의 AC 가변 주파수 드라이브
1980년대 후반에 새로운 전계 효과 트랜지스터인 IGBT가 가변 주파수 모터의 동작을 개선했고, 인쇄기는 가변 주파수 드라이브 제어를 채택하기 시작했습니다. 이 구성은 인버터와 삼상 비동기 모터를 결합하며, 가장 흔히 AC-DC-AC 전압형을 사용합니다. 이 유형은 정전류 제어에 적합하여 인쇄기의 일정 토크 요구와 일치하며, 저전력으로 작동하므로 산업 제어에서는 AC 서보 제어라고도 합니다. 사이클은 두 단계로 구성됩니다. 첫째, 고정 주파수 삼상 전원이 DC로 정류됩니다. 둘째, DC가 다시 AC로 역변환되며, 그 역변환 출력의 주파수를 제어하여 모터 속도를 제어합니다. 샤프트리스 드라이브의 인버터 브리지는 IGBT 회로를 사용하며, 이는 제어 전력이 낮고 스위칭 주파수가 최대 20kHz에 달하는 전압 제어 소자입니다. 그 결과 전류 파형이 주전원에 더 가까워지고, 모터가 삼상 특성을 더 많이 유지하며, 전자기 노이즈가 줄어들고, 회로가 단순해지며, 일반적인 고장에 대한 자체 처리가 개선되고, 고장률이 낮아지며, 인버터 자체의 손실도 줄어듭니다.
AC 가변 주파수 드라이브를 제어하는 세 가지 방법
인쇄기 구조는 부하를 불균일하게 만들지만, 인쇄 적성은 일관된 품질을 위해 원활한 작동을 요구합니다. 두 가지 실질적인 질문이 따릅니다. DC에서 AC 드라이브로의 변경이 인쇄 결과를 바꾸는가, 그리고 일부는 엔코더를 장착하고 일부는 장착하지 않을 때 모터는 어떻게 동기화되는가?
벡터 제어. DC 모터는 두 개의 수직 자기장으로 회전하며, 하나의 자기장을 제어하면 속도와 기계적 동작을 모두 제어합니다. 삼상 비동기 모터는 순간적으로만 수직 자기장을 유지합니다. 벡터 제어는 인버터 브리지를 조정하여 순간 수직 자기장이 제어되도록 합니다. 첫 번째 단계는 설정값 신호를 두 개의 회전 DC 성분, 즉 자기장 성분 iM과 토크 성분 iT로 분할합니다. 두 번째 단계는 모터 매개변수를 사용하여 이러한 성분을 삼상 인버터 브리지의 제어 신호 iA, iB 및 iC로 변환합니다.
피드백 없는 벡터 제어. 샤프트리스 인쇄기의 일반적인 모터 유형은 엔코더를 장착하지 않지만, 속도 조절 없는 개루프 제어로 작동하지는 않습니다. 동기화는 단자 전압과 전류를 측정하고, 회전자 자속과 회전자 각속도를 계산하며, 이러한 값을 모터 매개변수와 함께 동일한 변환에 사용함으로써 이루어집니다. 동적 응답은 약간 약하며, 색상 레지스터 모터에 이 제어를 사용하는 인쇄기는 속도가 변할 때 작은 레지스터 차이를 보일 수 있습니다.
피드백 있는 벡터 제어. 생산 속도 설정이나 색상 레지스터 속도 유지와 같이 인쇄 적성이 정확한 속도 제어를 요구하는 경우, 엔코더가 모터에 직접 장착됩니다. 엔코더는 변환을 위해 회전자 속도를 보고하고 모터 속도를 설정값에 엄격히 일치시킵니다. 동적 응답이 강력하며 속도가 변해도 레지스터가 이동하지 않습니다.