
Każdy ruch mechaniczny wymaga źródła napędu, a napęd w maszynie drukarskiej musi robić więcej niż obracać wał. Musi utrzymywać stałą prędkość, reagować na polecenia operatora i umożliwiać płynną regulację prędkości wraz ze zmianą zlecenia. Zanim pojawiły się napędy bezwałowe, maszyny gazetowe przeszły przez dwa etapy elektrycznej regulacji prędkości. Silniki prądu przemiennego z pierścieniami ślizgowymi dominowały do lat 70. XX wieku i można je nazwać pierwszą generacją. Od lat 70. postęp w regulacji prędkości prądu stałego upowszechnił napędy prądu stałego i silniki z pierścieniami ślizgowymi, czyli drugą generację. Sytuacja zmieniła się w 1992 roku, gdy Rexroth zbudował SYNAX, pierwszy system napędu bezwałowego zaprojektowany dla maszyny drukarskiej. W ciągu dekady bezwałowa regulacja prędkości zastąpiła starsze metody w maszynach gazetowych.
Napędy bezwałowe jako nowa koncepcja maszyny
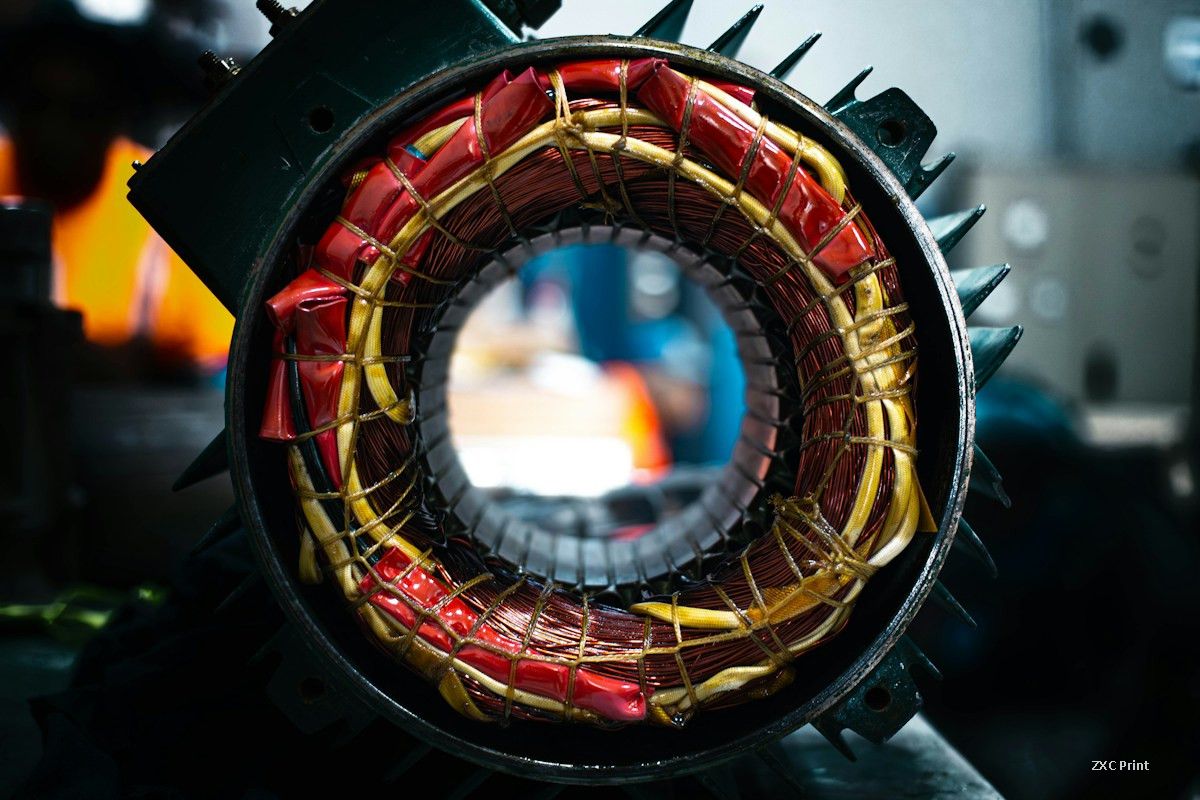
Przenoszenie napędu bez wału stało się nowym podejściem w konstrukcji maszyn drukarskich. Znosi ograniczenia, jakie wspólny wał mechaniczny nakłada na układ maszyny, i otwiera pole dla nowych rozwiązań zarówno w rozwoju, jak i w produkcji maszyn. Technologia wywodzi się z systemu SYNAX z 1992 roku i od tego czasu rozprzestrzeniła się wśród wielu specjalistów od napędów na świecie.
Standardy komunikacji w napędzie bezwałowym
System opiera się na rozproszonej inteligencji i wykorzystuje SERCOS, Serial Real time Communication System, międzynarodowy standard komunikacji napędów. Informacje sterujące przesyłane są cyfrowo w czasie rzeczywistym światłowodem. Każda grupa silników korzysta z rozproszonej karty inteligentnej, która obsługuje 40 pozycji silnikowych, a karty można łączyć światłowodem w grupę sterującą obejmującą nawet 1000 pozycji z 32 połączonych kart.
Jak moduły utrzymują synchronizację
Synchronizacja opiera się na trzech elementach: inteligentnym cyfrowym przetworniku częstotliwości, silnikach prądu przemiennego oraz 32-bitowym enkoderze cyfrowym z zamkniętą pętlą sprzężenia zwrotnego. System enkoderów koryguje położenie silnika 4000 razy na sekundę, a przetwornik częstotliwości steruje silnikiem prądu przemiennego w jednostkach liczących dwa miliony. Cyfrowa transmisja światłowodowa przez interfejs Ethernet przenosi te dane z rozdzielczością i dokładnością rejestracji, jakiej wymaga jakość druku.
Co napęd bezwałowy wnosi do sterowania maszyną
Rozproszona i modułowa konstrukcja napędu. Konfiguracje wielowstęgowe mogą korzystać z mniejszych jednostek napędowych. W ośmiokolorowej wieży Roland o pojedynczym obwodzie i podwójnej średnicy silniki napędowe zmieniły się z jednego silnika o mocy 90 kW lub większej na indywidualne silniki o mocy 27 kW lub mniejszej, a obciążenie sieci elektrycznej przy rozruchu spadło ponad trzykrotnie.
Błąd pasowania wynikający z przenoszenia mechanicznego znika. Publikowane dane dla maszyny z ośmioma zespołami drukującymi pokazują, że różnica między zespołem 1 a zespołem 8 może być siedmiokrotnie większa niż różnica między zespołem 1 a zespołem 2, ponieważ każdy mechanicznie zsynchronizowany element ma własną tolerancję. Ten błąd zanika dopiero, gdy przekładnie i wały osiągną ciągły obrót.
Czas przygotowania do druku się skraca. Każdy zespół kolorystyczny można napędzać osobno, więc kilka osób może przygotowywać maszynę jednocześnie. Ośmiokolorowa wieża Roland wykorzystuje cztery silniki napędowe, a ośmiokolorowa wieża KBA osiem.
Sterowanie staje się wymienne. Ponieważ system wykorzystuje międzynarodowy standard komunikacji napędów, żadna maszyna bezwałowa nie ma ograniczeń patentowych w zakresie przesyłania informacji.
Diagnostyka usterek jest niezawodna. Dzięki SERCOS producent może zapisać standardowe parametry pracy w systemie, zbierać bieżące parametry z maszyny i porównywać je, aby zlokalizować usterkę.
Regulacja prędkości wałków napędowych osiąga dokładność 0,01 procent, co pozwala precyzyjnie sterować prędkością wałka ciągnącego, zapewnić stabilny przebieg wstęgi, równomierny naciąg i spójne cięcie na wielu wstęgach.
Dokładność pozycjonowania zwiększa niezawodność automatycznej zmiany form drukowych i skraca czas reakcji pasowania druku i wykrawania, co ogranicza odpad.
Regulacja prędkości falownikiem i silnik trójfazowy
Napęd bezwałowy maszyny drukującej ściśle zależy od regulacji prędkości falownikiem. Ta metoda wykorzystuje podstawową właściwość trójfazowego silnika asynchronicznego, którego prędkość opisuje wzór n = 60f/p. Prędkość n wyznacza częstotliwość prądu f i liczba par biegunów magnetycznych p, a par biegunów nie można zmienić po zbudowaniu silnika. Prędkość silnika jest więc proporcjonalna do częstotliwości, a falownik wykorzystuje dokładnie tę zależność do ustawiania prędkości wyjściowej.
Falownik AC w maszynie drukującej
Pod koniec lat 80. nowy tranzystor polowy IGBT poprawił właściwości silników zasilanych falownikiem i maszyny drukujące zaczęły stosować sterowanie falownikowe. Układ łączy inwerter z trójfazowym silnikiem asynchronicznym i najczęściej wykorzystuje typ napięciowy AC-DC-AC. Typ ten nadaje się do sterowania ze stałym prądem, co odpowiada stałemu zapotrzebowaniu maszyny na moment obrotowy, a pracuje przy niskiej mocy, dlatego w sterowaniu przemysłowym nazywa się go również sterowaniem serwo AC. Cykl ma dwa etapy. Najpierw trójfazowe zasilanie o stałej częstotliwości jest prostowane na prąd stały. Następnie prąd stały jest ponownie przekształcany na prąd przemienny, a sterowanie częstotliwością tego wyjścia reguluje prędkość silnika. Mostek inwertera w napędzie bezwałowym wykorzystuje układy IGBT, czyli elementy sterowane napięciowo o małej mocy sterowania i częstotliwościach przełączania do 20 kHz. Efektem jest przebieg prądu bliższy zasilaniu sieciowemu, silnik zachowujący więcej ze swojego zachowania trójfazowego, mniejszy szum elektromagnetyczny, prostszy układ, lepsze samodzielne opanowanie typowych usterek, niższy wskaźnik awaryjności i mniejsze straty w samym inwerterze.
Trzy sposoby sterowania falownikiem AC
Konstrukcja maszyny drukującej powoduje nierównomierne obciążenie, a zdolność do druku wymaga równomiernej pracy dla powtarzalnej jakości. Wynikają z tego dwa praktyczne pytania: czy przejście z napędu DC na AC zmienia wynik druku oraz jak synchronizuje się silniki, gdy część ma enkodery, a część nie.
Sterowanie wektorowe. Silnik DC obraca się w dwóch prostopadłych polach magnetycznych, a sterowanie jednym polem reguluje zarówno prędkość, jak i zachowanie mechaniczne. Trójfazowy silnik asynchroniczny utrzymuje pole prostopadłe tylko przez chwilę. Sterowanie wektorowe oddziałuje na mostek inwertera tak, aby sterować chwilowym polem prostopadłym. Pierwszy krok rozdziela sygnał zadany na dwie wirujące składowe prądu stałego: składową pola magnetycznego iM i składową momentu iT. Drugi krok przekształca te składowe, z użyciem parametrów silnika, na sygnały sterujące iA, iB i iC dla trójfazowego mostka inwertera.
Sterowanie wektorowe bez sprzężenia zwrotnego. Typowy silnik w napędach bezwałowych nie ma enkodera, ale nie pracuje w trybie otwartej pętli bez regulacji prędkości. Synchronizację zapewnia pomiar napięcia i prądu na zaciskach, obliczenie strumienia wirnika i prędkości kątowej wirnika oraz użycie tych wartości wraz z parametrami silnika w tej samej transformacji. Odpowiedź dynamiczna jest nieco słabsza, a maszyna stosująca to sterowanie w silnikach pasowania kolorów może pokazywać niewielkie różnice pasowania przy zmianach prędkości.
Sterowanie wektorowe ze sprzężeniem zwrotnym. Tam, gdzie zdolność do druku wymaga dokładnej regulacji prędkości, na przykład przy ustawianiu prędkości produkcji lub utrzymywaniu prędkości pasowania kolorów, enkoder montuje się bezpośrednio na silniku. Przekazuje on prędkość wirnika do transformacji i ściśle dopasowuje prędkość silnika do wartości zadanej. Odpowiedź dynamiczna jest silna, a pasowanie nie przesuwa się przy zmianach prędkości.